Technical Specifications
| タイプ: | BWXDT-2W-A |
| 主な従事者 | シリンダー:SMCSeverモーター:三菱 |
| センサー:KETENCEBAUMER | |
| タッチパン:キーエンス | |
| コントロール PLC:キーエンス | |
| ロータ範囲 | ウェイト:<1kg |
| 回転子の直径:50~130mm シャフトの長さ:<200mm | |
| 中心の長さ:30~90mm | |
| 測定速度 | 1380~2100rpm |
| バランス 修正方式 | periphery sweep ミル |
| パワー | 3相 AC380V |
| 働く空気圧力 | 0.4~0.6MPA |
| サイクルタイム | 35S-45S※上記内容によります。 ワーク違いがあります |
| 残りの容積 | 80mg-300mg”Depending on the の ワーク違いがあります |
| (長さ*高さx深さ) ボリューム | 850mmX1970mmX1500mmの |
| 機械重量 | 1.5T |
| コンテンツ | 1.5kw |
| クリーナーコンシューマ | 1.5kw |
Product Features
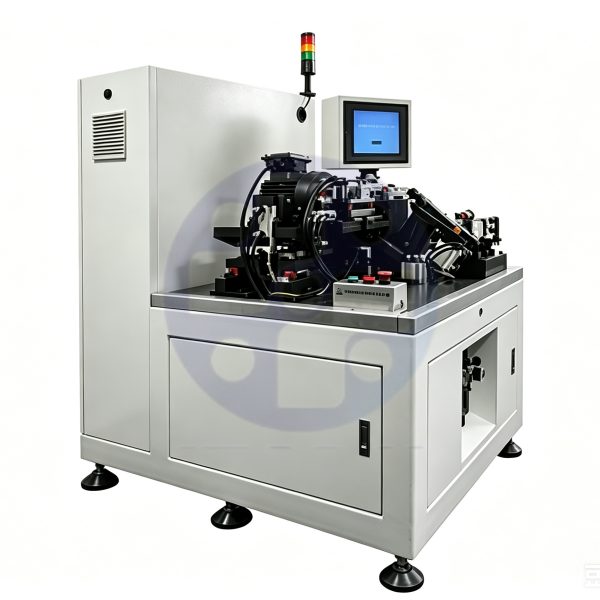
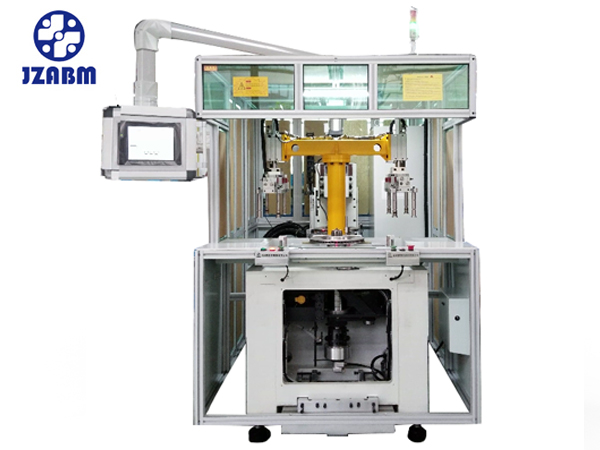
- 測定ステーションは、第一次測定と二次測定の両方を持っています
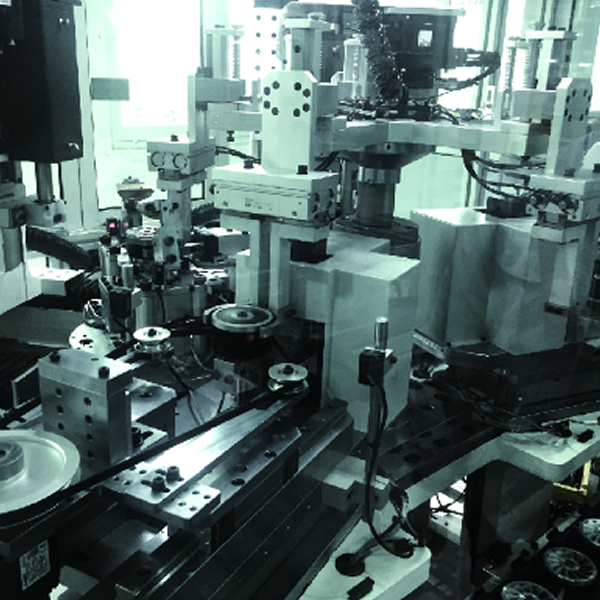
- 関数は初期値を測定する アンバランス 回転子の、鋭い重量の取り外しの基礎として、テストの後でゼロ位置は残余を測定します アンバランス 回転子が修飾されるかどうか判断する重量の取り外しの後で
- 初期テストステーションは縦バランス試験機です
- 測定テーブルはベルトをサーボモータで回転させ、回転子を回転させる
- と high-precision 位置センサーは、測定された角度の精密そして安定性を保障します アンバランス
- 浮遊テーブル型測定ステーションは、国内特許を有する当社によって生成される振動センサーと協力し、精度と安定性を確保します。 アンバランス 測定器

アプリケーション
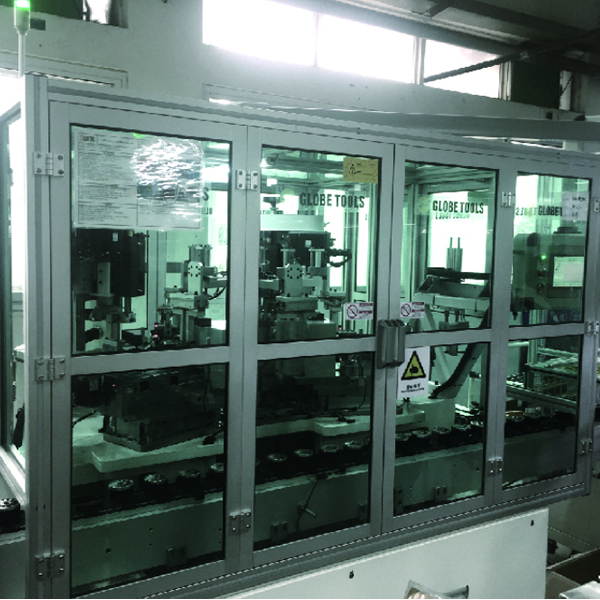
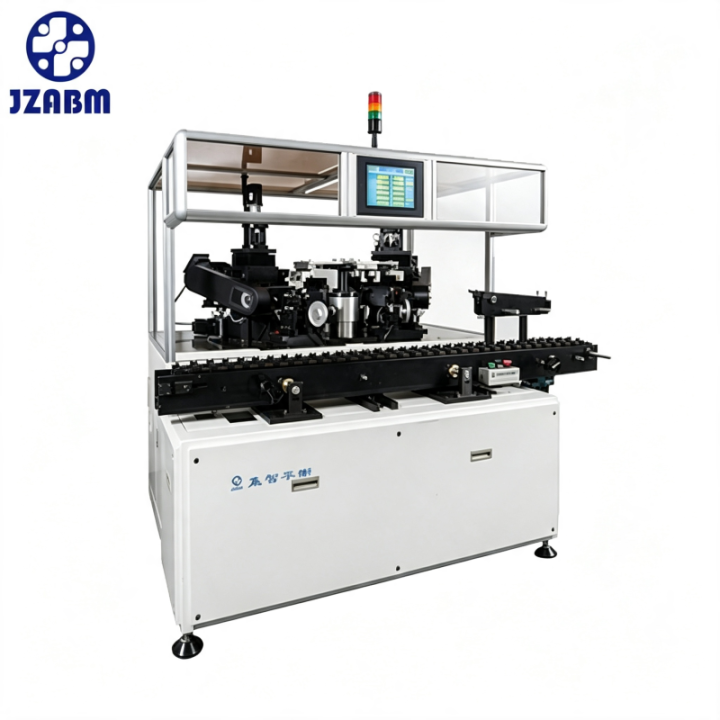
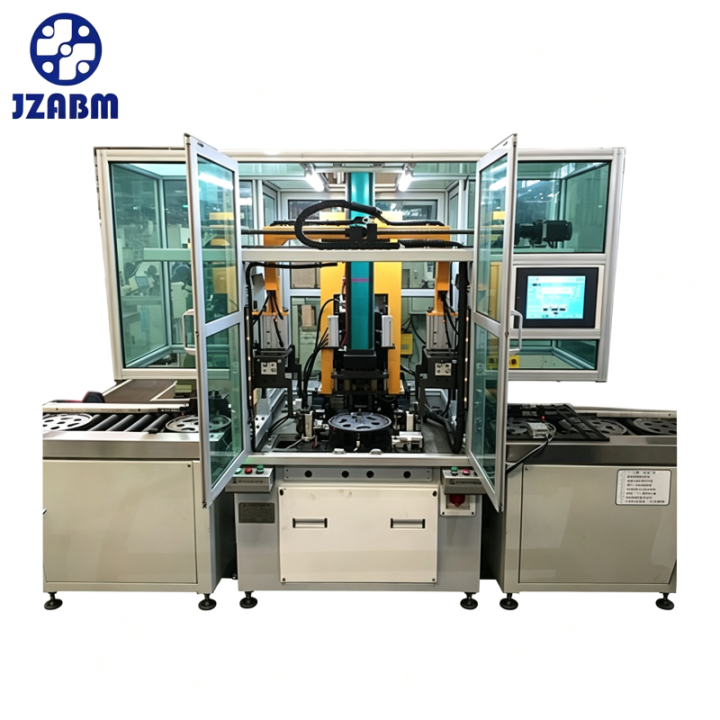
このプロダクトはメカトロニクス工学装置です、と PLC 主要な制御コンピュータとして、各場所の関連した計算そして行為制御を完了するために、タッチ画面として human-machine インターフェイス、機械の変数そして操作を置くため

プロダクト媒体